
- El MIT logró que un robot volador del tamaño de una microcasete aumente su velocidad en 447% con inteligencia artificial.
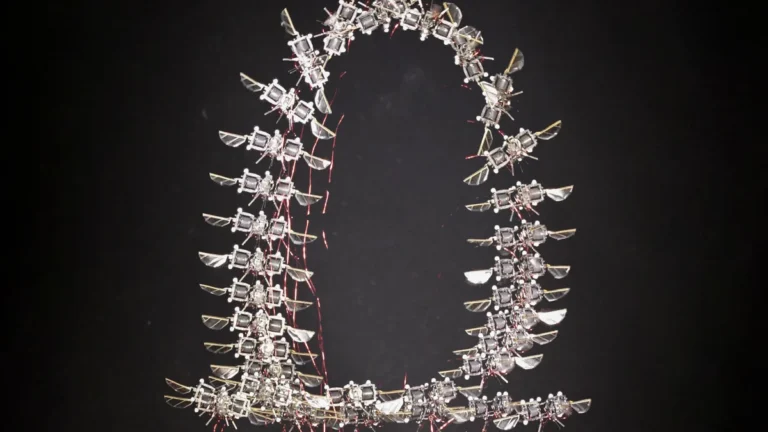
- El diminuto vehículo, de menos de un gramo, completó 10 volteretas consecutivas en 11 segundos.
- El sistema combina control predictivo de modelo con una red neuronal entrenada por imitación en tiempo real.
- El estudio se publicó en la revista Science Advances y busca aplicaciones en rescates en espacios reducidos.
El microrobot del MIT es ahora 447% más veloz gracias a un nuevo sistema de control con inteligencia artificial, según anunció el Instituto Tecnológico de Massachusetts. Ingenieros de esa universidad lograron que el robot volador, del tamaño de un abejorro, aumentara su velocidad en 447% y su aceleración en 255% mediante un nuevo sistema de control basado en inteligencia artificial. El equipo, liderado por el profesor YuFeng Chen del Laboratorio de Robótica Suave y Micro del MIT, publicó los resultados en la revista Science Advances, según difundió la propia universidad.
El diminuto vehículo pesa menos que un clip para papeles y tiene un tamaño comparable al de una microcasete. Pese a sus dimensiones, el robot completó 10 volteretas consecutivas en 11 segundos, manteniendo una precisión de vuelo de entre 4 y 5 centímetros durante maniobras complejas, incluso con perturbaciones de viento que intentaban desviarlo de su trayectoria.
El microrobot del MIT: cinco años de desarrollo
El grupo de Chen construye robots voladores en miniatura desde hace más de cinco años, con avances previos centrados en resistencia mecánica y estabilidad básica de vuelo. Generaciones anteriores del mismo laboratorio ya habían demostrado que sus prototipos podían seguir volando incluso después de sufrir daño en sus alas, un requisito previo indispensable antes de intentar maniobras agresivas como las volteretas reportadas ahora.
Esa base mecánica sólida permitió al equipo concentrar el nuevo esfuerzo casi exclusivamente en el software de control, sin tener que rediseñar el cuerpo físico del robot. Es una diferencia relevante frente a otros proyectos de microrobótica, donde los avances en agilidad suelen requerir también cambios profundos en los materiales o el sistema de actuación de las alas.
Un sistema de control en dos partes
El avance central no está en el hardware del robot, que el laboratorio de Chen lleva más de cinco años perfeccionando, sino en la forma de controlarlo. El equipo combinó dos técnicas de inteligencia artificial: control predictivo de modelo robusto para planificar la trayectoria, y una política basada en aprendizaje profundo para ejecutar esa trayectoria en tiempo real mediante imitación.
Esa combinación permite que el robot reaccione con la agilidad de un insecto real ante ráfagas de viento o cambios abruptos de dirección, algo que los sistemas de control anteriores no lograban replicar sin sacrificar estabilidad. Los insectos voladores ejecutan frenados bruscos, giros repentinos y volteretas corporales ante perturbaciones; los robots aéreos de su escala, en cambio, solían limitarse a trayectorias suaves con poca capacidad de aceleración.
De las simulaciones al vuelo real
Los investigadores entrenaron primero el sistema en simulaciones antes de trasladarlo al robot físico. La red neuronal aprendió a imitar las decisiones del controlador predictivo de modelo, pero ejecutándolas con una velocidad de reacción muy superior a la que ese controlador lograría por sí solo en tiempo real.
«Este comportamiento de vuelo que imita a los insectos podría ayudarnos en el futuro cuando empecemos a colocar cámaras y sensores a bordo del robot», explicó Chen sobre las aplicaciones que el equipo prevé para los próximos años. Por ahora, el robot depende de un sistema externo de captura de movimiento para ubicarse en el espacio durante el vuelo.
Limitaciones: todavía no vuela solo al aire libre
Esa dependencia de cámaras externas de seguimiento es la principal limitación reconocida por el propio equipo del MIT. Para lograr vuelo autónomo en exteriores, sin sistemas de captura de movimiento instalados en un laboratorio, el robot necesitará cámaras y sensores integrados a bordo, un desafío considerable dado su tamaño y peso mínimos, muy por debajo de lo que soportan las cámaras miniatura actuales.
El artículo científico completo, firmado por Yi-Hsuan Hsiao, Andrea Tagliabue, Owen Matteson, Suhan Kim, Tong Zhao, Jonathan P. How y YuFeng Chen, detalla la arquitectura técnica del controlador y quedó disponible en acceso abierto a través del repositorio arXiv de la Universidad de Cornell, además de su publicación revisada por pares.
Aplicaciones futuras: rescates y espacios inaccesibles
El equipo del MIT plantea que robots de este tamaño, capaces de maniobrar con la agilidad de un insecto real, podrían algún día buscar sobrevivientes entre los escombros de un terremoto o navegar espacios peligrosos donde los drones convencionales no caben. Esa aplicación todavía está lejos: el prototipo actual funciona únicamente en condiciones controladas de laboratorio.
El propio comunicado del MIT sobre este desarrollo ubica el hallazgo dentro de una línea de investigación más amplia sobre robots de escala insecto, un campo donde distintos laboratorios compiten por lograr vuelo autónomo estable en vehículos de menos de un gramo.
Ese mismo campo de la microrobótica avanza en paralelo con otros frentes de la automatización física. En días recientes, China inauguró una megafábrica donde robots humanoides ensamblan a otros robots, en el extremo opuesto de la escala: máquinas de tamaño humano fabricando máquinas similares en cadenas de producción industrial.
Un campo en expansión con múltiples enfoques
Mientras el equipo del MIT apuesta por la miniaturización extrema inspirada en insectos, otras empresas de robótica avanzan con enfoques distintos para automatizar tareas físicas complejas. La automotriz surcoreana Hyundai, por ejemplo, incorporará robots humanoides Atlas de Boston Dynamics a sus líneas de ensamblaje de vehículos, una escala y un objetivo completamente diferentes a los del microrobot volador.
Ambos extremos de la robótica actual, desde vehículos del tamaño de un insecto hasta humanoides de estatura adulta, comparten un mismo motor tecnológico: algoritmos de inteligencia artificial cada vez más capaces de traducir percepción sensorial en movimiento físico preciso y adaptable a condiciones cambiantes del entorno de trabajo.